アストロトレーサーを使って超広角や魚眼レンズで撮影すると、画面中央では星がよく止まっているのに、周辺を見ると星が少し流れていることがあります。
私はこの現象自体は、かなり昔から知っていました。
私の記憶では、最初期にK-5とアストロトレーサーの試作機を使っていたころから、魚眼レンズを装着してもアストロトレーサーは普通に動作していました。
ただ、撮影した画像を見ると、画面周辺まで星が完全に止まるわけではありません。
当時の私は、
「魚眼だから仕方がないのだろう」
と思っていました。
魚眼レンズは、普通の広角レンズとはかなり違う写り方をします。
画面周辺では直線も大きく曲がります。
そんな特殊な投影をするレンズなのだから、撮像素子を動かして星を追うアストロトレーサーでは、周辺まで完全には補正できないのだろう。
それ以上、深く考えることはありませんでした。
ところが2026年になって、
「本当に魚眼だからなのか?」
と改めて計算してみました。
すると、結果は私が長年なんとなく考えていたものとは逆でした。
同じ画角で比較すると、今回の理想化したモデルでは、
魚眼レンズのほうが、魚眼ではない一般的な超広角レンズより、画面周辺の追尾残差が小さかったのです。
しかも、ある画角を境に逆転するわけでもありませんでした。
検証したのは対角画角5°から165°までの16点の画角です。そのすべてで、魚眼のほうが小さいという結果になりました。
では、そもそもなぜ、星を追っているはずのアストロトレーサーで周辺の星が流れるのでしょうか。
調べていくと、問題の中心にあったのは「魚眼だから」ではありませんでした。
アストロトレーサーが、星をどのように追っているか。
そこに理由がありました。
アストロトレーサーは、撮像素子を動かして星を追う
アストロトレーサー①「星は止まるのに、なぜ地上は流れる?」で説明したように、アストロトレーサーではカメラやレンズそのものを動かしません。
カメラとレンズは三脚に固定されたままです。
動くのはカメラ内部の撮像素子です。
PENTAXのSR機構では、撮像素子をX方向、Y方向へ移動させるだけでなく、光軸まわりに回転させることもできます。
つまりアストロトレーサーは、
X方向の移動
+ Y方向の移動
+ 回転
を使って、時間とともに移動する星像を追います。
ここまでは、私も最初にアストロトレーサーを使ったころから理解していました。
今回改めて調べたのは、その先です。
X/Y移動と回転をどれだけ正確に行っても、画面全体の星を完全に一致させられない場合があるのではないか。
という問題です。
星空は球面にあり、写真は平面になる
星の位置は、私たちを取り囲む天球上の方向として考えることができます。
地球が自転すると、その星空全体が天の極を中心に回転して見えます。
ここまでは三次元の方向の話です。
しかし、それをカメラで撮影すると、レンズによって二次元の撮像面へ投影されます。
つまり、
天球上での星の動き
と、
写真の平面上に投影されたあとの星像の動き
は、そのまま同じではありません。
図1:星は天球の上を回る。それをレンズが平面へ写す。投影する前の回転と、投影したあとの動きは同じではない。
ここが重要でした。
撮像素子ができるのは、基本的には一枚の平面をX/Y方向へ移動させ、回転させることです。
しかし、天球上の星の動きをレンズによって平面へ投影した結果は、一般には一枚の平面を単純に移動・回転させただけでは完全には再現できません。
画面中央の星をきれいに合わせても、中心から離れるにつれて少しずつズレが残ります。
これが、今回考えている追尾残差です。
言いかえると、天球の回転を画像平面へ投影した変換と、平面上のX/Y移動+回転という動きは、別のものだということです。
空が要求する動きは、画面の場所ごとに違う
ここを、実際に計算した星の動きで見てみます。
14mmのフルサイズで、天の赤道が画面の真ん中を横切るようにカメラを向けたとします。
地球が自転すると、画面の中で星はどう動くでしょうか。
図2:追尾しない場合の星の動きを、理想化モデルで4時間ぶん(±2時間)計算したもの。14mm・フルサイズ・天の赤道を画面中央・実寸。●が開始、○が終了。**赤道の北側の星は北へ凹む弧、南側の星は南へ凹む弧を描き、赤道上の星だけが直線になる。**PENTAX実機を測定した値ではない。
赤道より北側の星は、北へ向かって凹む弧を描きます。
南側の星は、南へ向かって凹む弧を描きます。
赤道の上にある星だけが、直線で動きます。
つまり同じ一枚の画面の中で、**空が要求する動きは、場所ごとに違います。**北側と南側では、曲がる向きが逆です。
もちろん4時間も露光することはありません。しかし60秒のあいだにも、この向きの違いは小さな差として存在しています。今回の理想化モデルでは、画面の上側と下側の星の動きに、互いに逆向きの小さな回転成分(それぞれ約3.8分角。分角は1度の60分の1)が含まれ、赤道の上ではその成分がゼロになりました。
一枚のセンサーで追うと、何が残るのか
ところが、撮像素子は一枚です。
できるのは、X方向の移動、Y方向の移動、そして一つの回転だけです。
画面の上側と下側で、別々の回転を与えることはできません。
では、この空を一枚の撮像素子で追うと、何が残るのでしょうか。
同じ星空、同じ14mm、同じ60秒露光で、撮像素子の動かし方だけを変えて計算しました。
図3:同じ星空・同じ14mm・同じ60秒露光で、撮像素子の動かし方だけを変えた3つの計算。灰色は追尾しない場合の星の動き、橙は撮像素子で追ったあとに残るズレ(どちらも20倍に拡大して表示)。①回転させず赤道上の点に合わせた場合。②画面上1/3(帯の範囲)の星だけに合わせて回転(+9.3分角)した場合。③画面全体で誤差が最も小さくなる移動と回転を選んだ場合。**③は「1枚の撮像素子で画面全体の誤差を最小にした場合」のモデルであり、PENTAX実機の制御を表すものではない。**理想化モデル・13×13格子を7×7に間引いて表示。
①は、回転させずに、画面中央にある赤道上の点の星だけに合わせた場合です。
その近くの星はほぼ止まりますが、四隅へ行くほど放射状にズレが残ります(最大約25px)。ズレの向きは、北側と南側で上下対称になっています。
私がアストロトレーサーの実写でよく見かけた星の流れ方は、この①の計算結果によく似ています。ただし、実写には追尾制御以外の誤差も含まれるため、この一致だけから実機の制御方法を特定することはできません。
②は、画面の上1/3にある星だけに合わせて、回転(約9.3分角)も使った場合です。
合わせた上側はよくなります(最大約15px)。
しかし、その同じ回転が下側にも与えられるので、下側は悪くなります(最大約24px)。
③は、画面全体の誤差が最も小さくなるように、一つの移動と一つの回転を選んだ場合です。
四隅は約19pxまで減りますが、そのかわり中央にも約8px残ります。
ここで一つ面白いのは、③の回転がゼロだったことです。
赤道が画面の真ん中にある対称な構図では、上側が要求する回転と下側が要求する回転が打ち消し合います。①と③の違いは回転ではなく移動の量で、①は中央の星に合わせた移動、③は画面全体の平均に合わせた移動でした。赤道を画面の下寄りに置いた非対称な構図で同じ計算をすると、③の回転はゼロではなくなり、画面中央の位置が要求する回転になります。
繰り返しますが、②や③は「PENTAXがこう制御している」という意味ではありません。
一枚の撮像素子に一つの動きしか与えられないとき、何が起きるかを見るためのモデルです。
空が要求する動きは、画面の場所ごとに違う。しかし撮像素子は一枚で、X/Y移動と一つの回転しかできない。
だから超広角では、画面全体を完全には追えません。
中央で合っていても、四隅まで同じとは限らない
たとえば画面中央付近の星の動きに合わせて、撮像素子を移動・回転させたとします。
中央付近では、星像をかなり正確に追うことができます。
しかし、画面の端や四隅へ行くと、天球から平面へ投影された星の動きと、撮像素子の平面上の動きとの違いが大きくなっていきます。
その差が露光中に積み重なると、星像が点ではなく短い線になります。
ここで注意したいのは、
「アストロトレーサーの精度が悪いから流れる」
という話をしているわけではないことです。
今回の計算では、方位や傾きの測定誤差も、機械的なガタも、振動もない理想的な状態を仮定しています。
それでも残差が出ます。
つまり少なくとも理想化したモデル上では、これは単なる機械精度とは別の、幾何学的な問題です。
どのくらい違うのか
では、理想化したモデルではどのくらい残差が出るのでしょうか。
ここではフルサイズ相当の撮像素子を想定し、撮像素子をX/Y方向へ移動し、回転できる一枚の平面としてモデル化しました。
実際のPENTAX機の内部アルゴリズムを再現したものではありません。
また、
「PENTAXは画面中央の星を基準に追尾している」
という意味でもありません。
あくまで幾何学的な性質を見るためのモデルです。
計算すると、画面中心付近では残差が非常に小さくても、画面周辺へ行くほど残差が増える条件が出てきました。
たとえば、フルサイズの14mm・露光60秒、南向き高度40度で、画面中央の星に合わせた場合を計算すると、中心付近の残差は約0.4pxしかないのに、四隅では約23.5〜23.9pxになります。
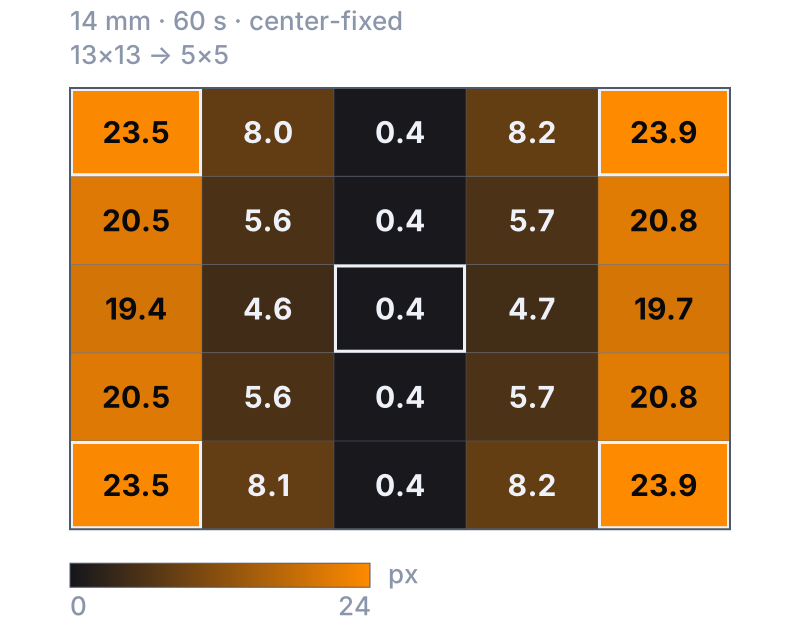
図4:理想化モデルで計算した画面内の追尾残差。14mm・フルサイズ(35.9×24.0mm、画素ピッチ4.88µm)・緯度35度・南向き高度40度・露光60秒。画面中央の星に合わせた場合(center-fixed)の値で、13×13格子で計算し、5×5に間引いて表示している。PENTAX実機を測定した値ではない。
つまり、
中央の星が止まっているからといって、画面全体の星が同じ精度で止まっているとは限らない。
超広角では、これが見えやすくなります。
問題は「焦点距離」より「画角」
ここで、もう一つ大事なことがあります。
「広角ほど周辺の星が流れる」
という話をすると、
「焦点距離が短いからなのか」
と思うかもしれません。
しかし、本質的には焦点距離そのものより、どれだけ広い範囲の空を一枚の平面へ写しているかのほうが重要です。
つまり画角です。
狭い範囲だけを見れば、球面の一部分を平面に近似しても大きな違いは出ません。
しかし画角を広げるほど、天球という球面を一枚の平面へ投影することによる違いが大きくなります。
地図と同じです。
地球のごく狭い範囲なら平面の地図でもそれほど困りません。
しかし地球全体を一枚の平面地図にしようとすれば、どこかに歪みが生まれます。
星空でも似たことが起きます。
だから、
「何mmだから流れる」
というより、
「どれだけ広い画角を、どんな投影方式で平面に写しているか」
と考えたほうが本質に近くなります。
では、魚眼はもっと不利なのか
ここで、私が長い間なんとなく思っていた疑問に戻ります。
魚眼レンズです。
魚眼レンズで撮影すると、画面周辺の直線は大きく曲がります。
普通の超広角レンズとは明らかに違う像になります。
ですから私は、
「魚眼は特殊な投影だから、アストロトレーサーではさらに不利なのだろう」
と思っていました。
ところが、計算結果は逆でした。
比較したのは、
魚眼ではない一般的な超広角・広角レンズ
――直線を直線として写すタイプ
と、魚眼レンズです。
一般的な超広角レンズでは、通常、中心投影(rectilinear)が使われます。
魚眼レンズには、空の角度をセンサー上のどこへ写すかの決め方が何種類かあります。今回計算したのは、
等距離射影
等立体角射影
立体射影
の3方式を計算しました。
そして、同じ対角画角になるように条件を揃えて比較しました。
同じ114度なら、魚眼のほうが残差が小さかった
一例として、対角画角を約114度に揃えて比較します。
理想化モデルで、画面中央の星に合わせたときの画面内の最大追尾残差は、
通常の広角レンズ:約24.14px
だったのに対し、
等距離射影の魚眼:約3.67px
等立体角射影の魚眼:約4.53px
立体射影の魚眼:約5.12px
となりました。
図5:対角画角を114度に揃えて比べた追尾残差。**画面中央の星に合わせた場合(center-fixed)・9×9格子。**理想化モデルであり、PENTAX実機を測定した値ではない。
かなり差があります。
さらに同じ15mmという焦点距離で比較しても、モデル上では通常の広角レンズより魚眼のほうが残差が小さくなりました。
つまり、
「魚眼だから周辺の星が流れる」
という私の昔からの理解では、説明できません。
むしろ今回のモデルでは、
同じ広い画角を写すなら、魚眼の投影方式のほうがアストロトレーサーにとって有利
という結果になったのです。
では、何mmから魚眼が有利になるのか
この結果を見たとき、次に気になったのがこれでした。
「広角になるほど魚眼が有利なのなら、どこかに逆転する境界があるのではないか?」
たとえば、
「対角画角○度を超えると魚眼のほうが有利」
とか、
「○mmより広角なら魚眼が有利」
という境界です。
そこで追加計算をしました。
対角画角を揃えた状態で、5度から165度までの16点で比較しました。
結果は、
逆転する場所がありませんでした。
調べた16点すべてで、魚眼の追尾残差のほうが小さくなりました。
たとえば、3種類の魚眼のうち最も残差が小さいものと通常の広角レンズを比較すると、
対角画角20°
通常:約2.81px
魚眼:約0.60px
対角画角84°
通常:約14.11px
魚眼:約2.61px
対角画角165°
通常:約121.43px
魚眼:約5.81px
という結果になりました。
広角になるほど、その差はむしろ大きくなります。
ここで比が1.0なら魚眼と通常広角の追尾残差は同じ、1.0より小さければ魚眼のほうが残差が小さい、という見方です。
図6:連続的に走査したのではなく、16点で評価した結果。●は魚眼3方式のうち最も小さいもの、△は等立体角射影のみとの比較。比が1.0なら魚眼と通常広角の追尾残差は同じで、1.0より小さければ魚眼のほうが小さい。この16点では比が1.0を超えなかったというのが結論で、全画角で成り立つことを証明したわけではない。中心固定・9×9格子。
ですから、
「○mmから魚眼が有利になる」
とは書けません。
今回の理想化モデルから言えるのは、
同じ画角なら、検証した範囲では一貫して魚眼のほうが幾何学的な追尾残差が小さく、画角が広くなるほどその差が大きくなった。
ということです。
これは、私にとってかなり意外な結果でした。
なぜ魚眼のほうが有利になるのか
魚眼のほうが見た目には大きく歪んでいます。
それなのに、なぜ追尾残差は小さくなるのでしょうか。
ここでいう「歪んでいる」という言葉が少しやっかいです。
普通の超広角レンズは、直線を直線として写すように設計されています。
一見すると、こちらのほうが自然です。
しかし、その代わり画面周辺では像を強く引き伸ばします。
超広角レンズの四隅で、人の顔や物体が横に引っ張られたように見えるのは、そのためです。
魚眼は直線を曲げる代わりに、この周辺の引き伸ばし方が違います。
今回問題にしているのは、
直線がまっすぐ写るかどうか
ではありません。
天球がわずかに回転したとき、その変化を平面上の撮像素子の移動と回転でどこまで近似できるかです。
その観点では、通常の広角レンズの投影よりも、魚眼の投影のほうが都合がよかった。
少なくとも今回の理想化モデルでは、そういう結果になりました。
ただし、「魚眼なら星が流れない」わけではない
ここは誤解しないでください。
今回の計算結果は、
魚眼ならアストロトレーサーで周辺の星まで完全に止まる
という意味ではありません。
魚眼でも残差はあります。
また、実写では幾何学的な残差以外にも、
追尾精度、キャリブレーション誤差、レンズ収差、ディストーション、ピント、振動、大気の影響など、
さまざまな要因が星像に影響します。
今回比較したのは、それらを取り除いた理想化モデルです。
ですから、
「このレンズなら実際に○px流れる」
という実機の性能評価には使えません。
ここで言えるのは、
「魚眼という投影方式だから、アストロトレーサーでは不利になる」とは限らない。
むしろ純粋な投影幾何だけを比べると、今回の条件では逆だった。
ということです。
では、赤道儀ではなぜ同じ問題が起きないのか
ここまで来ると、赤道儀との違いが重要になります。
アストロトレーサー①「星は止まるのに、なぜ地上は流れる?」で、
「アストロトレーサーでも赤道儀でも、星を止めれば地上は流れる」
と書きました。
実写で起きる基本的な現象は同じです。
しかし、星を止める方法は違います。
赤道儀では、カメラとレンズそのものを地球の自転に合わせて回転させます。
つまり、星から来る光がレンズによって写真へ投影される前に、カメラの向きを変えています。
一方、アストロトレーサーでは、カメラとレンズは固定されています。
星から来た光は、固定されたレンズによっていったん撮像面へ投影されます。
そのあとで、撮像素子を動かして星像を追います。
言い換えると、
赤道儀は「投影前」に星を追う。
アストロトレーサーは「投影後」に星を追う。
という違いがあります。
図7:**赤道儀は投影の前、アストロトレーサーは投影の後に追う。**どちらも星を追うが、同じことをしているわけではない。
ここが、周辺星像を考えるうえで大きな違いになります。
赤道儀は、天球と一緒に光学系を回す
理想的な赤道儀を考えてみます。
極軸が完全に合っていて、機械誤差もなく、大気の影響などもないとします。
赤道儀は、地球の自転を打ち消すようにカメラとレンズ全体を回転させます。
すると、星から見たカメラの向きそのものが保たれます。
レンズへ入ってくる星の方向が変わらないので、レンズによって投影されたあとの位置も変わりません。
どんな投影方式のレンズであっても、その投影へ入る前の方向を合わせているからです。
そのため理想モデルでは、画面中心だけでなく周辺の星も止まります。
一方、アストロトレーサーは違います。
レンズは固定されているので、時間とともに星がレンズへ入ってくる方向は変わります。
そのたびに、レンズは星を別の位置へ投影します。
その投影後にできた像を、一枚の撮像素子の移動と回転で追いかけます。
しかし、投影によって生じた画面全体の変化を、平面のX/Y移動+回転だけで完全に再現できるとは限りません。
その差が、画面周辺の追尾残差として残ります。
「簡易赤道儀」という説明は間違いではない
アストロトレーサーは、メーカー自身も「簡易赤道儀機能」と表現してきました。
実際、
地球の自転による星の動きを追い、長時間露光でも星を点に近く写す
という機能を説明する言葉としては、とても分かりやすいと思います。
私自身も、その意味でアストロトレーサーを赤道儀に近いものとして考えてきました。
ただ、今回周辺の星像まで計算してみると、
同じ「星を追う」でも、幾何学的には同じことをしているわけではない
ことがよく分かります。
赤道儀は光学系そのものを動かします。
アストロトレーサーは、固定した光学系が作った像を撮像素子で追います。
普段の撮影では、この違いを意識しなくてもアストロトレーサーは使えます。
しかし超広角になり、画面周辺まで厳密に考え始めると、その違いが見えてきます。
面白いのは、レンズの歪みが現れる場所も違うこと
今回の理想化モデルを考えていて、もうひとつ面白い違いがありました。
レンズの投影に、理想的な投影式から外れるディストーションがあったとします。
アストロトレーサーでは、レンズは固定されています。
星は時間とともにレンズの異なる位置へ投影され、その投影後の像を撮像素子で追います。
そのため、レンズの非線形な歪みは星側の追尾残差として現れ得ます。
一方、理想的な赤道儀ではカメラとレンズ全体が星と一緒に回ります。
星はレンズ上のほぼ同じ場所に写り続けるため、星側ではその影響が追尾残差として現れにくくなります。
しかし今度は地上がレンズの中を移動していくため、地上側の像の流れ方にレンズの投影特性が現れます。
かなり細かな話ですが、
アストロトレーサーではレンズの投影特性が星側に現れやすく、赤道儀では地上側に現れやすい。
という違いも、理想モデルから見えてきます。
2019年の記事で、ここまで書かなかった理由
2019年に私がデジカメ Watchで書いた「ここからはじめる星景写真」でも、アストロトレーサーを使った15mmの作例を掲載しています。
もちろん、私自身の記憶では、そのころにも画面周辺を見れば、星が完全には止まっていないことは分かっていました。
ただ、その記事では周辺の星の流れには踏み込みませんでした。
アストロトレーサーを使った星景写真の撮り方を紹介する記事であって、追尾誤差の仕組みを解析することが目的ではなかったからです。
星が流れていることを知らなかったのではありません。
原因について、それ以上追究していなかったのです。
そして魚眼については、
「魚眼なのだから、まあ仕方がないだろう」
と思っていました。
今回、その「仕方がない」の中身を初めて計算してみました。
すると、
魚眼だから不利なのではなかった。
むしろ同じ画角なら、今回のモデルでは魚眼のほうが有利だった。
私が実写で見ていた現象と、その原因について自分が考えていたことは、同じではなかったわけです。
超広角だから必ず流れる、でもない
最後に、もうひとつ注意があります。
ここまで読むと、
「アストロトレーサーでは超広角にすると必ず周辺の星が流れる」
と思うかもしれません。
それも正確ではありません。
撮影方向によって結果は変わります。
では、どの方向が一番厳しく、どの方向が一番楽なのでしょうか。
画面中央の赤緯(天の赤道からの角度)を変えながら、画面周辺の最大残差を計算しました。
図8:画面中央の赤緯を変えたときの、画面周辺の最大残差(理想化モデル、60秒、画面中央の星に合わせた場合)。**天の赤道を向いたときに最大、天の極でゼロになる滑らかな曲線で、赤道が画面に入る範囲(帯)に段差はない。**魚眼180°(等距離射影)は通常広角14mmより一貫して小さい。PENTAX実機を測定した値ではない。
天の赤道を向いたときが最も厳しく、天の極へ向けるほど滑らかに減っていきます。
ここで一つ、私自身が気になっていたことがあります。
天の赤道を画面の中にまたぐ構図では、赤道の北側と南側で星の回り方が逆になります。それなら、赤道のところで追尾が「破綻」するのではないか、という疑問です。
計算してみると、赤道をまたぐこと自体には、特別な意味はありませんでした。
図8の曲線は、赤道が画面に入る範囲でも滑らかにつながっていて、段差はありません。赤道をまたぐ構図で残差が大きいのは、またいでいるからではなく、画面中央が赤道に近いからです。北の空でも南の空でも、赤道からの距離が同じなら結果は同じでした。
図3で見たように、北側と南側の要求は確かに逆向きです。しかし、その違いは赤道で急に現れるのではなく、画面の中でなめらかに変わっていきます。一枚の撮像素子に与えられるX/Y移動と回転は、画面全体で共通です。場所ごとに別々の動きを与えることはできません。それが、超広角で周辺まで完全には追えない理由です。
そして図8は、もう一つのことも示しています。魚眼180°の曲線は、どの赤緯でも通常広角14mmより下にあります。「魚眼だから特別に不利」とは、今回のモデルでは言えません。
極端な例では、カメラの光軸を天の極へ向けた理想条件なら、天球の回転は撮像面上の回転として表せます。
これは撮像素子の回転で一致させることができます。
その場合、今回の理想モデルでは追尾残差をゼロにできます。
つまり問題は、
広角だから必ずダメ
なのではありません。
画角。
撮影方向。
カメラの向き(同じ方向を向いていても、星の動く向きが画面の長辺に沿うか短辺に沿うかで残差は変わります)。
レンズの投影方式。
露光時間。
そして、どこまでの残差を写真として許容するか。
それらによって変わります。
ここでもアストロトレーサー②「何秒追尾すればいい?」と同じです。
何px残るかは計算できる。
でも、
何pxまでなら写真として使うのかは、撮影者が決める。
まとめ
アストロトレーサーで超広角レンズを使うと、画面中央では星が止まっていても、周辺では星が流れることがあります。
私はその現象自体は昔から知っていました。
特に魚眼については長い間、
「魚眼だから仕方がない」
と思っていました。
しかし今回、天球の回転、レンズの投影、撮像素子のX/Y移動+回転を理想化して計算すると、違う姿が見えてきました。
アストロトレーサーでは、
天球上の星の動き
→ レンズで平面へ投影
→ その像を撮像素子の移動と回転で追う
という順番になります。
そのため、画面全体の星の動きを一枚の撮像素子の移動と回転だけで完全に一致させることは、一般にはできません。
画面の北側と南側では要求される回転の向きが逆で、赤道付近ではその回転成分そのものはゼロに近づきます。しかし、回転がゼロなら画面全体を追えるという意味ではありません。周辺では、平面への投影による引き伸ばし方の違いが残ります。そのため赤道そのもので何かが急に壊れるわけではありませんが、残差は赤緯に対してなめらかに変わり、今回のモデルでは赤道付近を向いたときが最も厳しくなりました。
そして、問題は単純に「魚眼だから」でもありませんでした。
同じ対角画角で比較した今回の理想化モデルでは、魚眼のほうが通常の広角レンズより追尾残差が小さくなりました。
さらに対角画角5°から165°まで、16点で調べても、逆転する境界は見つかりませんでした。
一方、赤道儀はカメラとレンズそのものを回転させます。
だから理想モデルでは、
赤道儀は投影前に追う。
アストロトレーサーは投影後に追う。
という違いになります。
どちらも星を追います。
どちらも星を止めれば地上は流れます。
しかし、同じことをしているわけではありません。
2011年に最初のアストロトレーサーを使っていたころから、私は撮像素子が移動・回転して星を追うことは知っていました。
今回分かったのは、その基本原理ではありません。
その方式で広い星空を追ったとき、レンズの投影と撮像素子の動きの間に、どんな幾何学的な差が残るのか。
そして、
「魚眼だから仕方がない」と思っていた自分の説明が、本当に正しかったのか。
そこを改めて調べてみた結果です。
長年使っていて、現象も知っている。
それでも、
「なぜそうなるのか」まで正しく理解していたとは限らない。
今回の計算で一番面白かったのは、そこでした。