「アストロトレーサーは何秒くらい追尾すればいいですか?」
実際に使おうとすると、これはかなり気になるところだと思います。
30秒なのか。
1分なのか。
2分なのか。
それとも、カメラに表示される「追尾可能時間」いっぱいまで使えばいいのでしょうか。
私は2019年、デジカメ Watchの「ここからはじめる星景写真」で、PENTAX K-1 Mark IIとアストロトレーサーを使った星景写真を紹介しました。
そのときの記事では、条件によって最大5分まで追尾できると説明した一方、実際の星景写真では、地上風景のブレを考えて1〜2分程度に留めるという考え方を書いています。
では、
5分追尾できるのに、なぜ1〜2分で止めるのか。
これは単純に、
「5分だとアストロトレーサーの精度が悪くなるから」
という話ではありません。
そもそも、
機械が何秒追尾できるのか。
そして、
写真として何秒追尾したいのか。
この二つは別の問題だからです。
今回は、アストロトレーサーの「何秒?」を少し分解して考えてみます。
「追尾可能時間」は、星が止まる保証時間ではない
まず、ここはかなり重要です。
RICOHが公開しているO-GPS1の仕様には、焦点距離と赤緯ごとに「アストロトレーサー追尾可能時間」の表があります。
たとえばK-3 Mark IIIの場合、赤緯0度では、
200mm:80秒
100mm:160秒
50mm以下:300秒
となっています。
天の極にあたる赤緯90度では、掲載されている全機種・全焦点距離で300秒です。
ここだけを見ると、
「この時間までは星が止まる」
という意味に思えるかもしれません。
しかし、表のタイトルには「目安」と書かれています。
さらにRICOHの公式FAQには、もっとはっきりした説明があります。
「追尾可能時間」は、SR機能を使ったイメージセンサーの作動可能時間を表したもので、追尾性能を保証する時間ではないという説明です。
つまり、
センサーを何秒動かせるのか
と、
何秒露光すれば写真として星がきれいに止まるのか
は、そもそも同じ意味の時間ではありません。
これはType3を見ると、さらに分かりやすくなります。
RICOHはType3について、露光時間そのものは10分まで指定できる一方、「1分までに留めておくと、比較的安定して星を点で撮影することができます」と説明しています。
設定できる時間。
機構が動ける時間。
星を点として写しやすい時間。
「最大何分」という数字だけを見ても、実は意味の違う時間があるわけです。
「何秒?」の中には、いくつもの問題が入っている
では、アストロトレーサーの追尾時間を何が決めているのでしょう。
今回整理してみると、大きく5つに分けて考えると分かりやすくなりました。
T1 機械的追尾可能時間
まずは、撮像素子を動かす機構そのものの限界です。
撮像素子は無限に動かせるわけではありません。
SRユニットの可動範囲があります。
メーカーが示す「追尾可能時間」は、基本的にはこの種類の時間です。
ただし先ほど書いたように、これは「その時間まで星が完全に止まる」という意味ではありません。
T2 追尾精度限界
機械的にはまだ撮像素子を動かせても、実際の追尾にはさまざまな誤差が入ります。
方位や傾きなどをどこまで正確に取得できたのか。
キャリブレーションはどこまで正確だったのか。
そうした誤差が積み重なれば、機械的な可動限界に達する前に、星の流れが気になることも考えられます。
実際のPENTAX機でこの限界が何秒なのかは、今回の資料からは分かりません。
T3 地上ブレ限界
星を十分に追尾できていたとしても、星景写真では地上も一緒に写します。
アストロトレーサー①「星は止まるのに、なぜ地上は流れる?」で説明したように、星を追えば地上が流れます。
では、その地上の流れをどこまで許すのか。
これも追尾時間を決める条件になります。
T4 周辺星像限界
さらに広角、特に超広角になると、画面中央だけを見ているわけにもいきません。
画面中央では星がよく止まっていても、周辺では星に追尾残差が生じることがあります。
今回の理想化した幾何学モデルでは、条件によっては地上のブレより先に、画面周辺の星像が制約になるケースもありました。
なぜそうなるのかは、アストロトレーサー③「なぜ超広角の周辺では星が流れるのか?」で詳しく扱います。
T5 実用露光時間
そして最後が、
自分は実際に何秒で撮るのか。
です。
これはT1〜T4のどれか一つから自動的に決まるものではありません。
星をどこまで止めたいのか。
地上をどこまで止めたいのか。
最終的にWebで見るのか、大きくプリントするのか。
四隅まで厳密に見るのか。
何を優先するのか。
そうしたことを考えて、最後に撮影者が決める時間です。
図1:**T1〜T4 は順番ではなく並列の制約。**どれが先に効くかは撮影条件で変わる。**メーカーが示す「追尾可能時間」は T1 にあたり、星が止まることを保証する時間ではない。**最後に T5 を決めるのは撮影者。
ここで注意したいのは、
T1 → T2 → T3 → T4
という順番に限界が来るわけではないことです。
T1〜T4は、それぞれ別の制約です。
撮影条件によって、どれが先に問題になるかが変わります。
計算できることと、写真家が決めることは違う
「それでは結局、何秒が正解なのか分からないじゃないか」
と思うかもしれません。
でも、そういうことでもありません。
物理的に計算できる部分はあります。
たとえば、
60秒追尾したら、地上の像が何ピクセル動くのか。
これは条件を決めれば計算できます。
仮に計算結果が3ピクセルだったとします。
では、
3ピクセル動いたら写真として失敗なのか。
これは計算だけでは決まりません。
小さなWeb画像と、大きなプリントでは違います。
滑らかな山肌と、細かな枝が並んでいる樹林でも、ブレの見え方は違います。
等倍で四隅まで見るのか、通常の鑑賞距離から見るのかでも違います。
今回の計算でも3pxという値を検証条件として使っていますが、
「3pxまでならOK」
という意味ではありません。
ここは、かなり大事だと思っています。
何px動くかは、コンピューターで計算できる。
でも、
何pxまで許すかは、写真家が決める。
計算によって物理量を出すことと、それを写真としてどう評価するかは別の問題です。
同じ60秒でも、14mmと50mmでは違う
地上のブレを例に、もう少し具体的に見てみましょう。
今回、理想化したセンサーシフト追尾モデルを使って計算しました。
条件は、
フルサイズ
緯度35度
南向き
高度40度
露光60秒
です。
Type1相当の追尾をした場合、画面中心の地上像のブレは、
14mm:約12.5px
20mm:約17.6px
24mm:約21.0px
35mm:約30.5px
50mm:約43.4px
となりました。
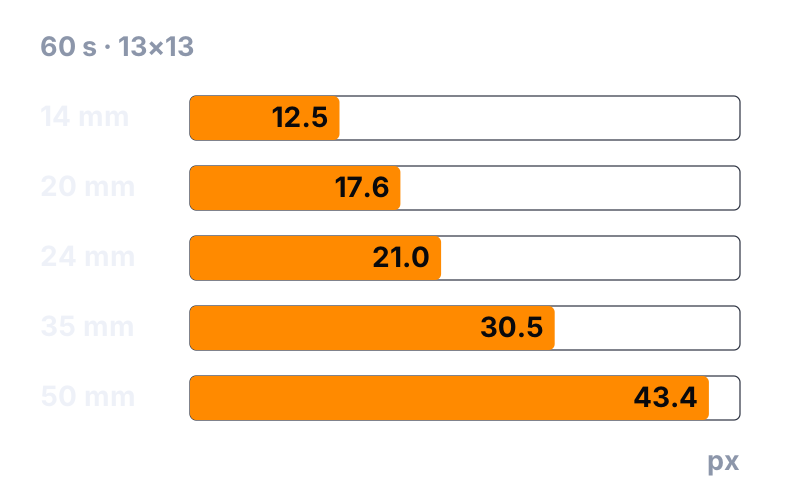
図2:理想化モデルで計算した、画面中心の地上ブレ。フルサイズ・緯度35度・南向き高度40度・60秒・13×13格子。PENTAX実機を測定した値ではない。
これはPENTAX実機を測定した値ではありません。
理想化したセンサーシフト追尾モデルによる計算値です。
それでも、
「1分なら、どのレンズでも同じ」
ではないことは分かります。
14mmと50mmでは、同じ60秒でもセンサー上に記録される地上のブレ量が約3.5倍違います。
もちろん、空が50mmのときだけ速く回っているわけではありません。
同じ角度の動きを、焦点距離が長いレンズほど大きく写しているからです。
では「15mmで2分なら、30mmでは1分」なのか
ここまで読むと、
「焦点距離が2倍なら、露光時間を半分にすればいいのでは?」
と思うかもしれません。
画面中心の地上ブレだけを見るなら、条件付きでその考え方は使えます。
同じ撮影方向。
同じボディ。
同じ許容ブレ量。
そして画面中心で比較する。
これらが同じなら、焦点距離が2倍になれば、同じ地上ブレに達するまでの時間はおおむね半分になります。
でも、これをそのまま
「アストロトレーサーの適正露光時間」
にすることはできません。
撮影方向が変われば、動き方も変わります。
画面周辺では、地上の流れ方も中心とは違います。
さらに超広角では、地上よりも画面周辺の星像のほうが先に問題になる場合があります。
地上ブレだけなら単純な比例関係が使えても、写真全体の実用露光時間は、それだけでは決まらないのです。
2019年の「1〜2分」を計算してみる
では、2019年に私が書いた「1〜2分」はどうだったのでしょうか。
当時の記事では、PENTAX K-1 Mark IIと15-30mm F2.8を使い、燕岳で撮影したアストロトレーサーの作例を掲載しています。
その作例は、
15mm / F2.8 / 60秒 / ISO3200
でした。
記事では、条件によって最大5分まで追尾できる一方、星景写真では星を止めたぶん地上風景がブレるため、1〜2分程度に留めるという考え方を書いています。
これは2026年になって初めて、
「最大追尾時間と実際に使う時間は違うんだ」
と気づいたわけではありません。
私は以前から、この二つを分けて考えていました。
メーカーの作例を撮るときには、その製品がどこまで追尾できるのかを見せることにも意味があります。
そのため、アストロトレーサーの能力を示すことを目的とした撮影では、最大追尾時間を使うこともありました。
一方、自分が星景写真として撮るのであれば、最大時間まで追尾すること自体が目的ではありません。
星と地上を見ながら、自分が写真として使いたい時間を選びます。
15mmでは、それがだいたい1〜2分でした。
では、その経験値を現在のモデルで計算するとどうなるのか。
2019年の撮影条件に近い状態として、
15mm
K-1 Mark II相当
燕岳付近・緯度36.4度
当時の天の川中心部を想定した撮影方向
で計算しました。
地上のブレは、
60秒:画面中心 約12.1px / 画面内最大 約18.9px
120秒:約24.2px / 約37.7px
300秒:約60.4px / 約94.4px
となりました。
図3:**2019年の作例に近い条件を、2026年に理想化モデルで計算し直したもの。**15mm・緯度36.4度・南向き高度25度・11×11格子。2019年の写真を測定した値ではない。
繰り返しますが、これは2019年の写真を測定して出した数値ではありません。
2026年に理想化モデルで計算した値です。
それでも、当時経験的にやっていたことの意味は見えてきます。
最大5分まで追尾できたとしても、地上の流れは時間とともに増えていく。
だから私は最大追尾時間をそのまま使わず、15mmでは1〜2分程度を使っていた。
この考え方そのものは、今回の計算とも矛盾しません。
ただし、
「1〜2分」という数字を一般則にすることはできない。
そこは分ける必要があります。
15mmだったから。
その撮影方向だったから。
その写真で、その程度の地上の流れを私が許容したから。
そうした条件から出てきた実用値です。
でも、2019年にも四隅の星が流れていることは分かっていた
ここは、今回の原稿で大事な訂正をしておきます。
2019年の記事では、追尾時間を説明するときに地上風景のブレを取り上げました。
だからといって、当時、
「地上しか見ていなかった」
わけではありません。
実写の画面周辺を見れば、星が完全には止まっていないことも分かっていました。
ただ、2019年の記事では、その理由を掘り下げていません。
あの記事は、アストロトレーサーを使った星景写真の撮り方を紹介する記事であって、追尾誤差の仕組みを解析することが目的ではなかったからです。
つまり、
星が流れていることを知らなかったのではありません。
原因について、それ以上追究していなかったのです。
今回、当時の15mm・60秒に近い条件を理想化モデルで計算すると、地上の最大ブレが約18.9pxなのに対して、四隅の星の追尾残差は約20.5pxになりました。
もちろん、この20.5pxを2019年の実写にそのまま当てはめることはできません。
PENTAX実機の制御アルゴリズムを再現したものではないからです。
実写の星像には、追尾精度、キャリブレーション、レンズ収差、ピント、振動など、さまざまな要因が入ります。
ここで分かったのは、
超広角では、地上だけでなく画面周辺の星像も、実用露光時間を決める要因になり得る
というところまでです。
なぜそうなるのかは、アストロトレーサー③「なぜ超広角の周辺では星が流れるのか?」で扱います。
500ルールを逆から見ると面白い
今回計算していて、もうひとつ面白い結果がありました。
星景写真を撮る人なら、「500ルール」を聞いたことがあると思います。
一般には、
500 ÷ 焦点距離
を、固定撮影で星を点に近く写すための露光秒数の目安にする方法です。
たとえば、
14mm → 約35.7秒
20mm → 25秒
24mm → 約20.8秒
35mm → 約14.3秒
50mm → 10秒
となります。
もちろん、500ルールそのものが絶対的な基準ではありません。
センサーの画素数や最終出力、星をどこまで点として求めるかによって、許容できる時間は変わります。
ここで面白いのは、その500ルールが暗黙に許容している像の移動量を逆算したときです。
今回の条件では、センサー上で約36.5µmになります。
ではアストロトレーサーを使って、今度は地上が同じ36.5µm動くまでの時間を計算するとどうなるでしょう。
天の赤道方向では、
14mm → 35.7秒
20mm → 25秒
24mm → 20.8秒
35mm → 14.3秒
50mm → 10秒
となりました。
500ルールと同じです。
これは偶然ではありません。
アストロトレーサー①「星は止まるのに、なぜ地上は流れる?」で書いた話そのものです。
同じ地球の自転によって生じる星と地上の相対運動を、
固定撮影では星側の流れとして見ている。
アストロトレーサーでは、星を追うことによって地上側の流れとして見ている。
同じ許容移動量を設定すれば、同じ式が出てきます。
ですから、
500ルールを裏返すと、アストロトレーサーで地上をどこまで流すかという目安としても現れる。
と考えることができます。
ただし、これは「アストロトレーサーでは500ルールを使えばいい」という意味ではありません。
500という数字自体が、写真として何を許容するかを含んだ経験則だからです。
結局ここでも、
何µm、何px動くかは計算できる。
何µm、何pxまで許すかは撮影者が決める。
という話に戻ってきます。
Type2なら2倍の時間を使えるのか?
もうひとつ気になるのがType2です。
Type2は、RICOHの説明ではイメージセンサーをType1の半分の速度で追従させ、地上風景の流れを抑えながら、星と風景をバランスよく撮影するモードです。
では、
「半分の速度なら、2倍の時間を露光できるのでは?」
と考えたくなります。
地上だけを見るなら、これはかなり素直な考え方です。
ここから先の比較は、南向き・高度30度で計算しています。前半で焦点距離ごとの地上ブレを出したときは南向き・高度40度だったので、数値をそのまま並べて比べないでください。
今回の理想化モデルでも、
Type1・60秒
と、
Type2・120秒
では、地上のブレ量が一致しました。
14mmでも24mmでも同じでした。
つまり地上だけを考えれば、
Type1 60秒 ≒ Type2 120秒
という関係は成立します。
しかし、星を見ると話が変わります。
14mmの理想化モデルでは、
Type1・60秒で画面中心の星の残差が約0.3px。
一方、Type2・120秒では約11.1pxでした。
これは追尾なし・60秒の約11.4pxとほぼ同じです。
さらに四隅では、Type2・120秒のほうがType1・60秒より大きな残差になりました。
つまり、
「Type2なら2倍露光できる」
という言い方は、地上だけを見れば成り立っても、写真全体には一般化できません。
そもそもType2は、星を完全に止めるためのモードではありません。
星と地上のどちらにどれだけ動きを残すか。
そのバランスを変えるモードです。
では、アストロトレーサーは何秒にすればいいのか
最初の質問に戻りましょう。
アストロトレーサーは何秒追尾すればいいのか。
残念ながら、
「14mmなら○秒」
「アストロトレーサーなら○分」
という万能な答えはありません。
でも、何も分からないわけでもありません。
何を考えればいいのかは整理できます。
T1 機械は何秒追尾できるのか。
T2 実際に星をどこまで正確に追えるのか。
T3 地上をどこまで流していいのか。
T4 画面周辺の星をどこまで許すのか。
そして最後に、
T5 その写真で、自分は何を優先するのか。
2019年に私が書いた「1〜2分」は、アストロトレーサーの普遍的な正解ではありません。
K-1 Mark IIと15mmを使って星景写真を撮っていた私が、実写の中から選んでいた時間です。
そして2026年の今なら、その経験値について、
「なぜそうなるのか」
を以前より細かく計算できます。
ただ、計算ができるようになったからといって、コンピューターが「正解の露光時間」を決めてくれるわけではありません。
コンピューターが計算できるのは、
この条件なら、星がこれだけ動く。
地上がこれだけ動く。
というところまでです。
その結果を見て、
この写真なら、ここまで許す。
と決めるのは撮影者です。
私は、この二つは分けて考えたほうがいいと思っています。
次は「なぜ周辺の星が止まりきらないのか」
ここまでで、一つだけまだ説明していない問題があります。
アストロトレーサーは星を追っているのに、なぜ超広角になると画面周辺の星が止まりきらないのでしょうか。
私はその現象自体は昔から見ていました。
そして魚眼レンズについては長い間、
「魚眼だから仕方がないのだろう」
と思っていました。
ところが今回、
「本当に魚眼だからなのか?」
と計算してみたところ、結果は予想とは逆でした。
同じ画角なら、理想化したモデルでは魚眼のほうが通常の超広角レンズより、むしろ追尾残差が小さかったのです。
では、問題の正体は何なのか。
そこには、アストロトレーサーと赤道儀の「星の追い方」の違いが関係していました。